การสแกนโครงสร้างการบินและอวกาศขนาดใหญ่ทำให้เกิดความท้าทายด้านมาตรวิทยาที่ไม่เหมือนใคร ปริมาณมากต้องการความสมบูรณ์แบบอย่างแท้จริง รูปทรงเรขาคณิตที่ไม่มีคุณลักษณะ เช่น ส่วนลำตัวที่เรียบทำให้การบันทึกข้อมูลยุ่งยาก ความคลาดเคลื่อนที่เข้มงวดทำให้เหลือพื้นที่สำหรับข้อผิดพลาดเป็นศูนย์ ในอดีต การรวมเซสชันการสแกนหลายเซสชันเข้าด้วยกันทำให้เกิดปัญหาคอขวดอย่างรุนแรง วิศวกรใช้เป้าหมายการวางตำแหน่งหลายพันจุดด้วยตนเอง พวกเขาติดตั้งเครื่องติดตามด้วยเลเซอร์ราคาแพงซึ่งมีข้อจำกัดในการมองเห็นที่เข้มงวด หรืออีกทางหนึ่ง พวกเขาตัดสินสำหรับการจัดตำแหน่งตาข่ายหลังการประมวลผลที่มีแนวโน้มเกิดข้อผิดพลาด ขณะนี้อุตสาหกรรมเผชิญกับการเปลี่ยนแปลงกระบวนทัศน์ ระบบล็อคพิกัดทั่วโลกที่ขับเคลื่อนด้วยฮาร์ดแวร์ใหม่ช่วยลดขั้นตอนการเตรียมการด้วยตนเอง โซลูชันด้านการมองเห็นขั้นสูงเหล่านี้ช่วยลดการเบี่ยงเบนของการจัดตำแหน่งสะสมได้อย่างมีประสิทธิภาพ พวกเขาเปลี่ยนขั้นตอนการทำงานของวิศวกรรมย้อนกลับ นอกจากนี้ยังปรับปรุงแอปพลิเคชันการบำรุงรักษา ซ่อมแซม และยกเครื่อง (MRO) อีกด้วย คุณจะได้เรียนรู้ว่ามาตรวิทยาสมัยใหม่เอาชนะอุปสรรคแบบเดิมๆ ได้อย่างไร เราจะสำรวจว่าเหตุใดการพึ่งพาซอฟต์แวร์เพียงอย่างเดียวจึงล้มเหลวในลำตัวเครื่องบินขนาดใหญ่ สุดท้ายนี้ คุณจะค้นพบว่าการติดตามแบบไร้เครื่องหมายกำหนดนิยามใหม่ของการตรวจสอบด้านการบินและอวกาศได้อย่างไร
ประเด็นสำคัญ การใช้อัลกอริธึมซอฟต์แวร์เพียงอย่างเดียวในการจัดแนวการสแกนแผงเครื่องบินที่ไม่มีคุณลักษณะ จะทำให้เกิดการดริฟท์เชิงปริมาตรสะสมที่ยอมรับไม่ได้
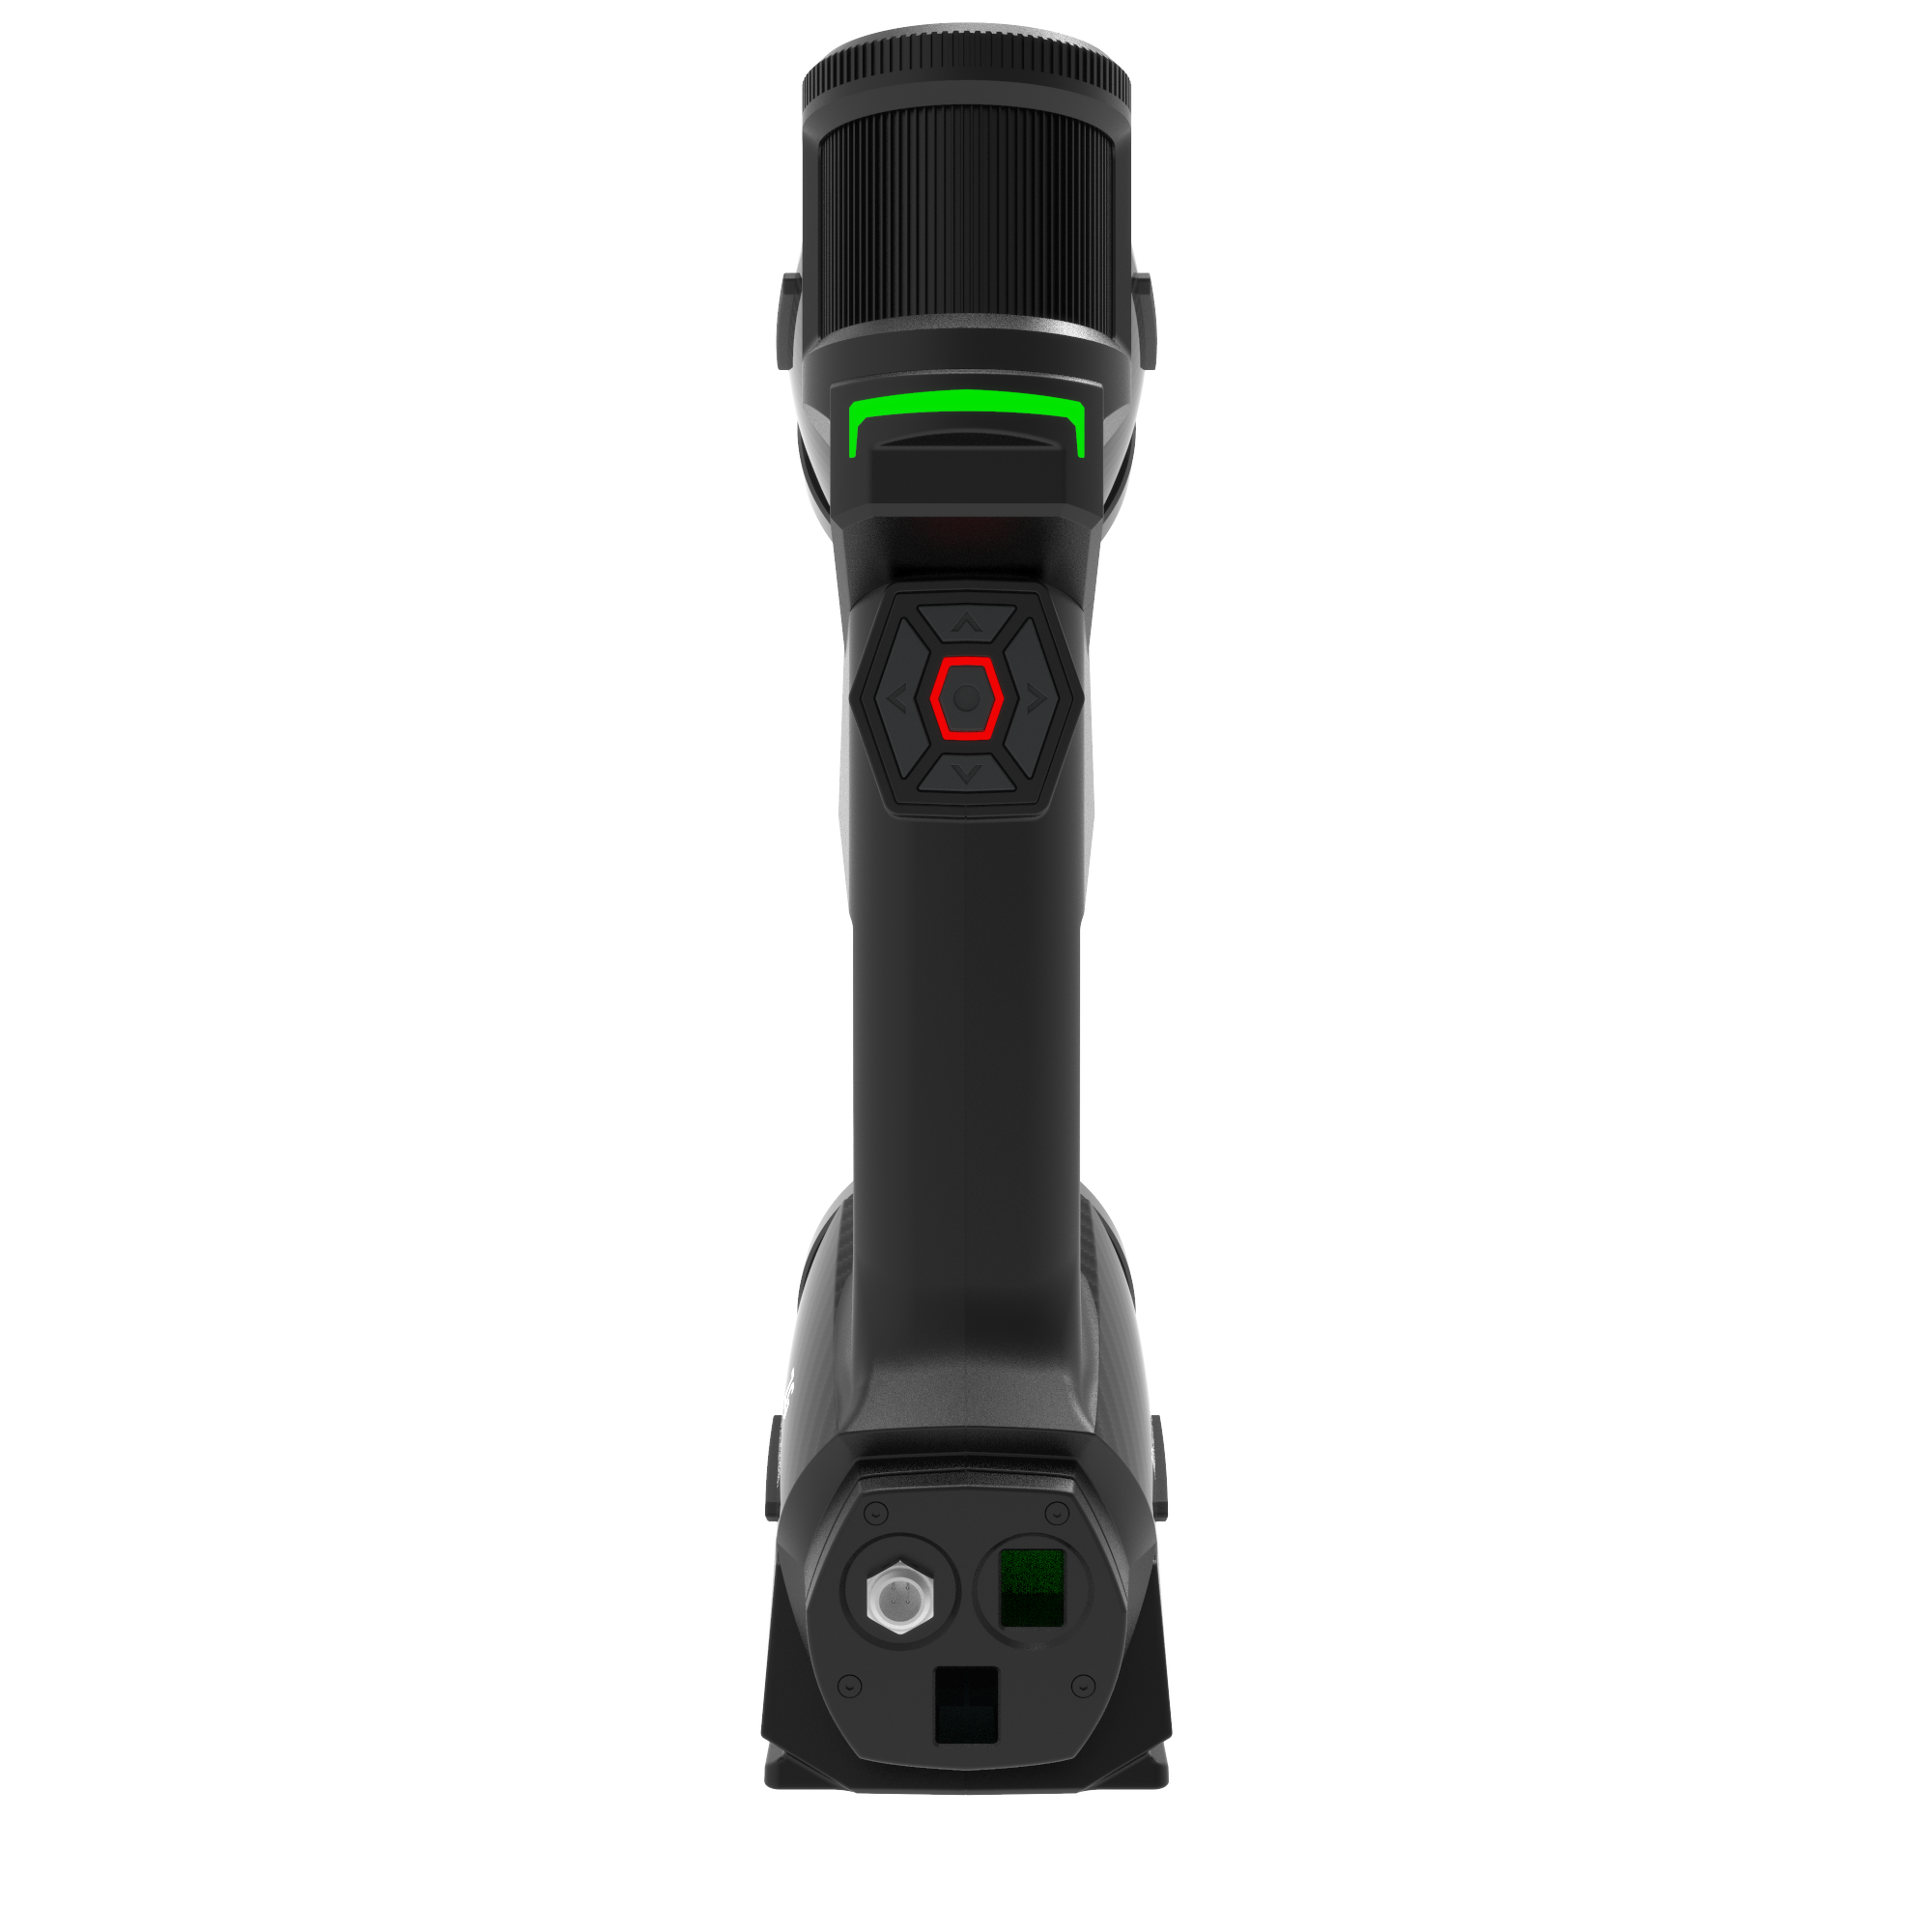
เครื่องสแกนเลเซอร์ 3 มิติพร้อมโฟโตแกรมเมทรีในตัวที่เป็นอิสระสร้างกรอบการทำงานพิกัดทั่วโลกที่เข้มงวด โดยไม่ต้องใช้การเย็บทางเรขาคณิต
การใช้เครื่องสแกนเลเซอร์ 3 มิติแบบไม่มีตัวติดตามและแบบไม่มีเครื่องหมายช่วยขจัดข้อจำกัดในการมองเห็นและลดเวลาในการเตรียมพื้นผิวก่อนการสแกนลงอย่างมาก
ความแม่นยำระดับมาตรวิทยาสำหรับปริมาณมากจำเป็นต้องประเมินฮาร์ดแวร์ตามมาตรฐานความแม่นยำเชิงปริมาตรที่ตรวจสอบย้อนกลับได้ (เช่น VDI/VDE 2634) ไม่ใช่เพียงความละเอียดในการสแกนครั้งเดียว
ความเสี่ยงของการจัดวางซอฟต์แวร์ตามคุณสมบัติในการบินและอวกาศ ซอฟต์แวร์การจัดตำแหน่งตาข่ายมาตรฐานต้องการคุณสมบัติทางเรขาคณิตที่แตกต่างกัน อัลกอริทึมจะมองหาขอบคม รูเจาะ หรือรูปทรงที่ซับซ้อน พวกเขาใช้จุดอ้างอิงเหล่านี้เพื่อเย็บการสแกนที่ทับซ้อนกันได้อย่างราบรื่น โครงสร้างการบินและอวกาศมักขาดการอ้างอิงที่ชัดเจนเหล่านี้ ส่วนลำตัวขนาดใหญ่มีพื้นผิวภายนอกที่เรียบและต่อเนื่องกัน Radome มีเส้นโค้งที่กว้างไกลและต่อเนื่อง พวกเขาไม่ได้ให้อัลกอริธึมใด ๆ ที่จะล็อคได้อย่างแม่นยำ
การใช้อัลกอริธึมตาข่ายที่ทับซ้อนกันทำให้เกิดปัญหาด้านมาตรวิทยาที่รุนแรง ลองนึกภาพการสแกนลำตัวเครื่องบินพาณิชย์ขนาด 15 เมตร คุณบันทึกแพตช์การสแกนหลายร้อยแพตช์ตามลำดับ ซอฟต์แวร์จะพยายามต่อทีละขั้นตอน ข้อผิดพลาดในการจัดตำแหน่งด้วยกล้องจุลทรรศน์เกิดขึ้นที่ทุกตะเข็บที่ทับซ้อนกัน การเบี่ยงเบนเล็กๆ น้อยๆ เหล่านี้ประกอบกันทั่วทั้งโครงสร้าง เราเรียกปรากฏการณ์นี้ว่าการดริฟท์เชิงปริมาตร ข้อผิดพลาด 0.05 มม. ในเฟรมแรกจะทวีคูณอย่างรวดเร็ว ในเฟรมสุดท้าย การเบี่ยงเบนจะยอมรับไม่ได้โดยสิ้นเชิง ท้ายที่สุด สิ่งนี้จะสร้างโมเดล 3 มิติขั้นสุดท้ายที่บิดเบี้ยว
เทคนิคการลงทะเบียนสากลมาตรฐานมักจะล้มเหลวภายใต้เงื่อนไขที่แน่นอนเหล่านี้ รูปแบบตัวยึดที่ซ้ำกันทำให้อัลกอริธึมการจัดตำแหน่งสับสนโดยสิ้นเชิง โครงสร้างที่เรียบเกินไปทำให้ชุดข้อมูลเลื่อนเข้าหากันโดยไม่ได้ตั้งใจ ซอฟต์แวร์ไม่สามารถระบุการล็อคเชิงพื้นที่ที่แน่นอนได้โดยอัตโนมัติ วิศวกรจะต้องปรับการสแกนด้วยตนเองเพื่อชดเชย
การปรับเปลี่ยนด้วยตนเองทำให้เกิดข้อผิดพลาดของมนุษย์ กระบวนการควบคุมคุณภาพด้านการบินและอวกาศที่เข้มงวดไม่สามารถทนต่อพฤติกรรมส่วนตัวได้ คุณต้องมีความมั่นใจทางคณิตศาสตร์อย่างแน่นอน ต่อไปนี้คือความล้มเหลวทั่วไปที่เกี่ยวข้องกับการจัดตำแหน่งซอฟต์แวร์เพียงอย่างเดียว:
การแพร่กระจายของข้อผิดพลาดเชิงมุมโดยไม่มีใครสังเกตเห็นตลอดช่วงปีกที่ยาว
โปรไฟล์ความโค้งของพื้นผิวที่บิดเบี้ยวบนส่วนประกอบแอโรไดนามิกที่สำคัญ
ตำแหน่งรูรีเวทไม่ตรงกันระหว่างโครงการวิศวกรรมย้อนกลับ
ใช้เวลาในการคำนวณมากเกินไปในการพยายามบังคับให้มีตาข่ายที่เหมาะสมที่สุด
ซอฟต์แวร์ไม่สามารถแก้ไขสิ่งที่ฮาร์ดแวร์จับภาพได้ไม่ดี
ทำลายการพึ่งพาฮาร์ดแวร์แบบดั้งเดิม: เครื่องหมายและตัวติดตาม ในอดีต วิศวกรแก้ปัญหาการเบี่ยงเบนของการจัดตำแหน่งโดยใช้เป้าหมายการกำหนดตำแหน่งทางกายภาพ เราเรียกสิ่งเหล่านี้ว่าสติ๊กเกอร์ติดสติ๊กเกอร์ เครื่องหมายนำมาซึ่งต้นทุนแรงงานที่สำคัญ การติดจุดกาวหลายพันจุดบนผิวหนังเครื่องบินต้องใช้เวลาหลายชั่วโมง ช่างจะต้องวัดระยะห่างระหว่างแต่ละเป้าหมายอย่างพิถีพิถัน การถอดออกใช้เวลาพอๆ กัน
สารตกค้างจากกาวก่อให้เกิดความเสี่ยงต่อการปนเปื้อนอย่างร้ายแรง โครงสร้างคอมโพสิตคาร์บอนไฟเบอร์ที่ละเอียดอ่อนจำเป็นต้องมีพื้นผิวที่ดูสะอาดตา คุณต้องทำความสะอาดพื้นผิวให้เรียบร้อยก่อนที่จะเริ่มขั้นตอนการติดหรือทาสี การทิ้งเครื่องหมายไว้เพียงจุดเดียวทำให้เกิดข้อบกพร่องด้านการผลิตที่สำคัญ
เครื่องติดตามแบบเลเซอร์นำเสนอเส้นทางการวัดแบบเดิมอีกเส้นทางหนึ่ง ให้ความแม่นยำระดับสากลที่สูงมาก อย่างไรก็ตาม มีข้อจำกัดในการมองเห็นที่รุนแรง ฐานติดตามจะต้องรักษาแนวการมองเห็นที่ไม่ขาดตอนให้กับเครื่องสแกน ทำให้พื้นที่ที่ถูกกีดกันนั้นวัดได้ยากอย่างไม่น่าเชื่อ การสแกนช่องอุปกรณ์ลงจอดที่ซับซ้อนกลายเป็นฝันร้ายด้านลอจิสติกส์ ส่วนเครื่องยนต์ส่วนลึกจะปิดกั้นลำแสงติดตามอย่างต่อเนื่อง พื้นโรงเก็บเครื่องบินที่มีผู้คนหนาแน่นขัดขวางกระบวนการวัดโดยสิ้นเชิง เมื่อใดก็ตามที่ลำแสงแตก ผู้ปฏิบัติงานจะต้องหยุดและปรับเทียบใหม่
ความไม่มั่นคงด้านสิ่งแวดล้อมยังคุกคามขั้นตอนการวัดผลแบบเดิมๆ อีกด้วย การตั้งค่าที่ยาวนานทำให้กระบวนการตรวจวัดถูกเปิดเผยอย่างมาก สภาพแวดล้อม MRO ที่ใช้งานอยู่มีความผันผวนของอุณหภูมิอย่างต่อเนื่อง ประตูโรงเก็บเครื่องบินขนาดใหญ่เปิดและปิดตลอดกะ การขยายตัวเนื่องจากความร้อนจะค่อยๆ เปลี่ยนโครงสร้างเครื่องบิน เครื่องจักรกลหนักทำให้เกิดการสั่นสะเทือนของพื้นเล็กน้อย
เงื่อนไขดังกล่าวทำลายการวางแนวของระบบที่ยึดขาตั้งกล้องแบบเดิมๆ ความเร็วเป็นสิ่งสำคัญอย่างยิ่ง คุณต้องเก็บข้อมูลมาตรวิทยาทั่วโลกที่แม่นยำอย่างรวดเร็ว เซสชันการสแกนที่ใช้เวลานานจะกระตุ้นให้เกิดข้อผิดพลาดด้านสิ่งแวดล้อมเข้าสู่ชุดข้อมูลของคุณโดยตรง
การรักษาความแม่นยำระดับสากล: เครื่องสแกนเลเซอร์ 3 มิติพร้อมโฟโตแกรมเมทรีในตัวอิสระ มาตรวิทยาสมัยใหม่แก้ปัญหาการจัดตำแหน่งที่ซับซ้อนในระดับฮาร์ดแวร์โดยสิ้นเชิง เครื่อง สแกนเลเซอร์ 3 มิติพร้อมโฟโตแกรมเมทรีในตัวอิสระ
กระบวนการนี้จะล็อคระบบพิกัดทั่วโลกทันที กรอบงานในตัวจะยึดข้อมูลเชิงพื้นที่ที่ตามมาทั้งหมดอย่างมีประสิทธิภาพ ช่วยให้มั่นใจได้ว่าการสแกนเลเซอร์ความหนาแน่นสูงครั้งต่อไปจะจัดเรียงได้อย่างสมบูรณ์แบบ การสแกนที่ถ่ายจากมุมที่ต่างกันจะตกลงไปอยู่ในตารางอวกาศเดียวกัน ข้อมูลที่บันทึกในช่วงหลายวันยังคงซิงโครไนซ์อย่างสมบูรณ์แบบ เราไม่พึ่งพาอัลกอริธึมที่เหมาะสมที่สุดสำหรับซอฟต์แวร์ในการคาดเดาการจัดตำแหน่งโครงสร้างอีกต่อไป
โฟโตแกรมเมทรีอิสระจะระงับเส้นโค้งข้อผิดพลาดแบบประสมอย่างมีประสิทธิภาพ มันสร้างความคาดหวังที่สมจริงสำหรับการรักษาความแม่นยำของลำตัวเครื่องบินขนาดใหญ่
ต่อไปนี้คือวิธีการทำงานของเวิร์กโฟลว์โฟโตแกรมเมทรีอิสระ:
ผู้ปฏิบัติงานจะถ่ายภาพมุมกว้างรอบๆ โครงสร้างเครื่องบิน
โปรเซสเซอร์ออนบอร์ดจะกำหนดตำแหน่งเครือข่ายพิกัดทั่วโลกที่เข้มงวดในเชิงสามเหลี่ยมทันที
เครื่องสแกนเลเซอร์อ้างอิงเครือข่ายที่ถูกล็อคนี้ในระหว่างขั้นตอนการจับภาพที่มีความหนาแน่นสูง
ซอฟต์แวร์มาตรวิทยาจะแมปจุดที่คลาวด์ขาเข้าเข้ากับโครงกระดูกที่สร้างขึ้นโดยตรง
ระบบจะปรับแบบไดนามิกสำหรับการเคลื่อนไหวระดับไมโครโดยใช้การอ้างอิงเชิงพื้นที่แบบเรียลไทม์
ขั้นตอนการทำงานนี้รับประกันความแม่นยำเชิงปริมาตรสูง การสแกนปีก 20 เมตรช่วยรักษามิติที่สมบูรณ์ตั้งแต่โคนจรดปลาย คุณข้ามขั้นตอนการเย็บรูปทรงเรขาคณิตที่ช้าไปโดยสิ้นเชิง วิศวกรได้รับความมั่นใจอย่างมากกับตาข่ายขั้นสุดท้าย ทีมประกันคุณภาพสามารถไว้วางใจรายงานการตรวจสอบโครงสร้างได้อย่างสมบูรณ์ การเปลี่ยนจากการพึ่งพาซอฟต์แวร์ไปสู่การครอบงำของฮาร์ดแวร์จะเปลี่ยนแปลงทุกสิ่ง
การเปิดตัวเครื่องสแกนเลเซอร์ 3 มิติแบบไร้ตัวติดตามและไร้เครื่องหมาย การเปลี่ยนแปลงเวิร์กโฟลว์ MRO ของคุณจำเป็นต้องละทิ้งขั้นตอนที่ต้องทำเองที่ล้าสมัย กระบวนการแบบเดิมจำเป็นต้องมีการเตรียมไซต์งานที่น่าเบื่อ เครื่อง สแกนเลเซอร์ 3 มิติแบบไม่มีตัวติดตามและแบบไม่มีเครื่องหมาย
พื้นที่อับอากาศเน้นให้เห็นถึงคุณค่าที่แท้จริงของเทคโนโลยีนี้ ระบบไร้เครื่องหมายชนิดมือถือมีข้อดีตามหลักสรีรศาสตร์อย่างไม่น่าเชื่อ การนำทางภายในเครื่องบินที่ซับซ้อนและมีสิ่งกีดขวางกลายเป็นเรื่องง่ายมาก คุณสามารถปีนนั่งร้านได้อย่างปลอดภัย คุณสามารถเคลื่อนที่ไปรอบๆ แผงกั้นและชุดสายไฟที่แน่นหนาได้อย่างง่ายดาย ไม่มีลำแสงติดตามที่จะหลีกเลี่ยง ไม่มีขาตั้งกล้องขนาดใหญ่ให้เปลี่ยนตำแหน่งอย่างต่อเนื่อง
วัสดุการบินและอวกาศนำเสนอพื้นผิวที่มีความแปรผันสูง อลูมิเนียมแวววาวสะท้อนแสงเลเซอร์อย่างคาดเดาไม่ได้ คอมโพสิตคาร์บอนไฟเบอร์สีเข้มดูดซับลำแสงแสงมาตรฐาน ไพรเมอร์ด้านการบินและอวกาศแบบด้านท้าทายเซ็นเซอร์ออปติคอลรุ่นเก่า ระบบเลเซอร์ไร้ตัวติดตามสมัยใหม่จัดการกับรูปแบบเหล่านี้ได้อย่างไร้ที่ติ เทคโนโลยีเลเซอร์สีน้ำเงินขั้นสูงปรับแบบไดนามิก โดยสามารถจับวัสดุตกแต่งที่หลากหลายได้ในการผ่านที่ไร้รอยต่อเพียงครั้งเดียว
คุณไม่จำเป็นต้องทาสเปรย์ชอล์กยุ่งอีกต่อไป สเปรย์กำจัดนักพัฒนาช่วยให้สภาพแวดล้อมของเครื่องบินสะอาดอย่างสมบูรณ์แบบ ป้องกันการปนเปื้อนของเศษวัตถุแปลกปลอม (FOD) ที่เป็นอันตราย
แนวทางปฏิบัติที่ดีที่สุดจะแนะนำการกำหนดเส้นทางการสแกนของคุณให้เป็นมาตรฐาน เริ่มจากจุดยึดโครงสร้างที่แข็งแรงที่สุด เคลื่อนออกไปด้านนอกอย่างเป็นระบบไปยังขอบ ช่วยให้มั่นใจได้ถึงประสบการณ์การรับข้อมูลที่ราบรื่นที่สุด ระบบไร้ตัวติดตามช่วยรักษาการรับรู้เชิงพื้นที่ได้อย่างง่ายดายตลอดการเดินทาง
การประเมินเครื่องสแกนเลเซอร์ 3 มิติระดับมาตรวิทยาสำหรับการใช้งานด้านการบินและอวกาศ วิศวกรต้องแยกแยะระหว่างความละเอียดเฉพาะจุดและความแม่นยำเชิงปริมาตรอย่างชัดเจน การประเมิน เครื่องสแกนเลเซอร์ 3 มิติระดับมาตรวิทยา
ผู้ผลิตแสดงข้อกำหนดนี้เป็นสูตรการขยายพิกัดความเผื่อ โดยปกติจะอ่านค่าประมาณ X mm + Y mm/m หมายเลขฐานแสดงถึงความแม่นยำพื้นฐานของเซ็นเซอร์ ตัวเลขรองแสดงค่าดริฟท์ที่คาดหวังต่อเมตร ค่าดริฟท์ที่ต่ำกว่าหมายถึงอุปกรณ์มาตรวิทยาที่เหนือกว่า
การรับรองช่วยให้มั่นใจในการตรวจสอบย้อนกลับทางอุตสาหกรรม การปฏิบัติตามข้อกำหนดด้านมาตรวิทยาที่แท้จริงจำเป็นต้องมีการสอบเทียบในห้องปฏิบัติการที่ได้รับการรับรอง ISO 17025 สิ่งอำนวยความสะดวกจะต้องประเมินฮาร์ดแวร์ตามมาตรฐานอุตสาหกรรมที่เข้มงวดอย่างต่อเนื่อง แนวปฏิบัติ VDI/VDE 2634 ยังคงเป็นมาตรฐานทองคำสำหรับระบบการวัด 3 มิติแบบออปติคัล เป็นการพิสูจน์ว่าอุปกรณ์ให้ผลลัพธ์ที่ทำซ้ำและตรวจสอบได้อย่างสม่ำเสมอ
การรวมข้อมูลทำให้วงจรการสแกนเสร็จสมบูรณ์ พอยต์คลาวด์ขนาดใหญ่จะต้องย้ายไปยังซอฟต์แวร์ตรวจสอบได้อย่างราบรื่น แพลตฟอร์มอย่าง PolyWorks หรือ Geomagic Control X จะประมวลผลการจัดตำแหน่งที่หนักหน่วงเหล่านี้ วิศวกรต้องการการส่งออก CAD ที่สะอาดโดยไม่สูญเสียข้อมูลระหว่างกลาง ค่าใช้จ่ายในการคำนวณจำนวนมากจะทำลายประสิทธิภาพเวิร์กโฟลว์ คุณต้องมีข้อมูลที่ปรับให้เหมาะสมและจัดตำแหน่งไว้ล่วงหน้าโดยตรงจากเครื่องสแกน
การเปรียบเทียบประสิทธิภาพของฮาร์ดแวร์มาตรวิทยา
ประเภทของระบบ
เวลาตั้งค่า
จำเป็นต้องมีแนวสายตา
การบรรเทาผลกระทบดริฟท์ตามปริมาตร
การจัดตำแหน่งตาข่ายแบบดั้งเดิม (ซอฟต์แวร์)
ต่ำ
เลขที่
ยากจน
ระบบมาร์กเกอร์แบบมีกาว
สูงมาก
เลขที่
ดี
การรวมตัวติดตามด้วยเลเซอร์
สูง
ใช่
ยอดเยี่ยม
ระบบโฟโตแกรมเมทรีแบบไม่มีเครื่องหมาย
ต่ำมาก
เลขที่
ยอดเยี่ยม
บทสรุป การแก้ปัญหาการจัดตำแหน่งการสแกนจำเป็นต้องเปลี่ยนกรอบความคิดเชิงโครงสร้าง เราต้องย้ายโซลูชันออกจากซอฟต์แวร์หลังการประมวลผล ฮาร์ดแวร์ออปติคัลขั้นสูงจับพิกัดทั่วโลกที่สมบูรณ์แบบจากแหล่งที่มาโดยตรง ผลตอบแทนจากการลงทุนและผลกระทบทางธุรกิจในวงกว้างยังคงไม่อาจปฏิเสธได้
สิ่งอำนวยความสะดวกพบว่าเวลาในการเตรียมพื้นผิวลดลงอย่างมาก การปรับแนวดริฟท์ใหม่จะหายไปจากไปป์ไลน์ทางวิศวกรรมโดยสิ้นเชิง ระยะเวลาดำเนินการบำรุงรักษาจะเร็วขึ้นอย่างมาก การหยุดซ่อมบำรุงที่เร็วขึ้นหมายถึงเครื่องบินจะกลับมาให้บริการได้เร็วกว่าปกติ
เราขอแนะนำอย่างยิ่งให้จัดกำหนดการสาธิตการพิสูจน์แนวคิด ทดสอบระบบออปติกเหล่านี้กับชิ้นส่วนการบินและอวกาศที่ซับซ้อนและเต็มรูปแบบ ตรวจสอบการอ้างสิทธิ์การติดตามแบบไร้เครื่องหมายในสภาพแวดล้อมโรงเก็บเครื่องบินในโลกแห่งความเป็นจริง การได้เห็นฮาร์ดแวร์ทำงานภายใต้แรงสั่นสะเทือนที่เคลื่อนไหวอยู่จะช่วยพิสูจน์คุณค่าทางมาตรวิทยาที่แท้จริง ในที่สุดคุณก็สามารถสแกนเฟรมเครื่องบินขนาดใหญ่ได้โดยไม่ต้องประนีประนอม
คำถามที่พบบ่อย ถาม: เครื่องสแกนจะรักษาแนวระนาบโดยไม่มีเครื่องหมายทางกายภาพได้อย่างไร ตอบ: ระบบสมัยใหม่ใช้การจดจำเรขาคณิตความเร็วสูง โดยผสมผสานโฟโตแกรมเมทรีในตัวและความสามารถในการติดตามด้วยแสงขั้นสูง ฮาร์ดแวร์อ้างอิงสภาพแวดล้อมโครงสร้างโดยรอบแบบไดนามิก มันสร้างโครงกระดูกทางคณิตศาสตร์ของเครื่องบินได้ทันที การรับรู้เชิงพื้นที่อย่างต่อเนื่องนี้จะล็อคระบบพิกัด ป้องกันการดริฟท์โดยไม่ต้องใช้สติ๊กเกอร์ติดบนชิ้นส่วน
ถาม: ผู้ปฏิบัติงานหลายคนสามารถสแกนเครื่องบินลำเดียวกันพร้อมกันได้หรือไม่ ก. ใช่. ระบบพิกัดโฟโตแกรมเมตริกแบบรวมช่วยให้สามารถสแกนร่วมกันได้ ผู้ปฏิบัติงานแต่ละรายจะจับภาพส่วนต่างๆ ของโครงเครื่องบินโดยใช้อุปกรณ์หลายเครื่อง เนื่องจากฮาร์ดแวร์ทั้งหมดอ้างอิงโครงกระดูกส่วนกลางที่คำนวณไว้ล่วงหน้าเดียวกัน ข้อมูลจึงผสานกันได้อย่างราบรื่น คุณประกอบโมเดลสุดท้ายได้ทันทีภายในสภาพแวดล้อมซอฟต์แวร์มาตรวิทยาที่ใช้ร่วมกัน ซึ่งช่วยลดเวลาการตรวจสอบโดยรวมลงได้อย่างมาก
ถาม: แรงสั่นสะเทือนของสภาพแวดล้อมในโรงเก็บเครื่องบินส่งผลต่อการวางแนวการสแกนอย่างไร ตอบ: ระบบขั้นสูงใช้เทคนิคที่เรียกว่าการอ้างอิงแบบไดนามิก เครื่องสแกนระดับมาตรวิทยาจะชดเชยการเคลื่อนไหวของร่างกายที่แข็งแรง หากเครื่องบินเคลื่อนตัวเล็กน้อยเนื่องจากการเปลี่ยนแปลงของอุณหภูมิหรือการสั่นสะเทือนของเครื่องจักรหนัก การติดตามด้วยแสงจะปรับพร้อมกัน เครื่องสแกนจะคำนวณตำแหน่งที่สัมพันธ์กับชิ้นส่วนอย่างต่อเนื่อง ซึ่งจะช่วยขจัดความเสียหายในการจัดแนวระหว่างการปฏิบัติงานโรงเก็บเครื่องบินที่ใช้งานอยู่
ถาม: โฟโตแกรมเมทรีอิสระเพิ่มเวลาที่สำคัญให้กับกระบวนการตรวจสอบหรือไม่ ตอบ: ไม่ได้ การส่งผ่านโฟโตแกรมเมทรีครั้งแรกนั้นรวดเร็วมาก โดยปกติแล้ว การจับโครงกระดูกโครงสร้างพื้นฐานจะใช้เวลาเพียงไม่กี่นาที ขั้นตอนสั้นๆ นี้จะช่วยประหยัดเวลาในการใช้มาร์กเกอร์ที่น่าเบื่อได้หลายชั่วโมง นอกจากนี้ยังป้องกันการแก้ไขปัญหาซอฟต์แวร์หลังการสแกนหลายวันอีกด้วย ท้ายที่สุดแล้ว โฟโตแกรมเมทรีในตัวเป็นวิธีที่มีประสิทธิภาพด้านเวลามากที่สุดสำหรับมาตรวิทยาการบินและอวกาศขนาดใหญ่